工程工作,需要能够返回依据
机械模型、控制逻辑与现场工况常由不同的人、不同的工具管理。一次运行出现异常时,团队需要知道采用了哪个版本、哪些假设参与了计算、异常发生在什么条件下。只有一个旋转的三维模型,很难回答这些问题。
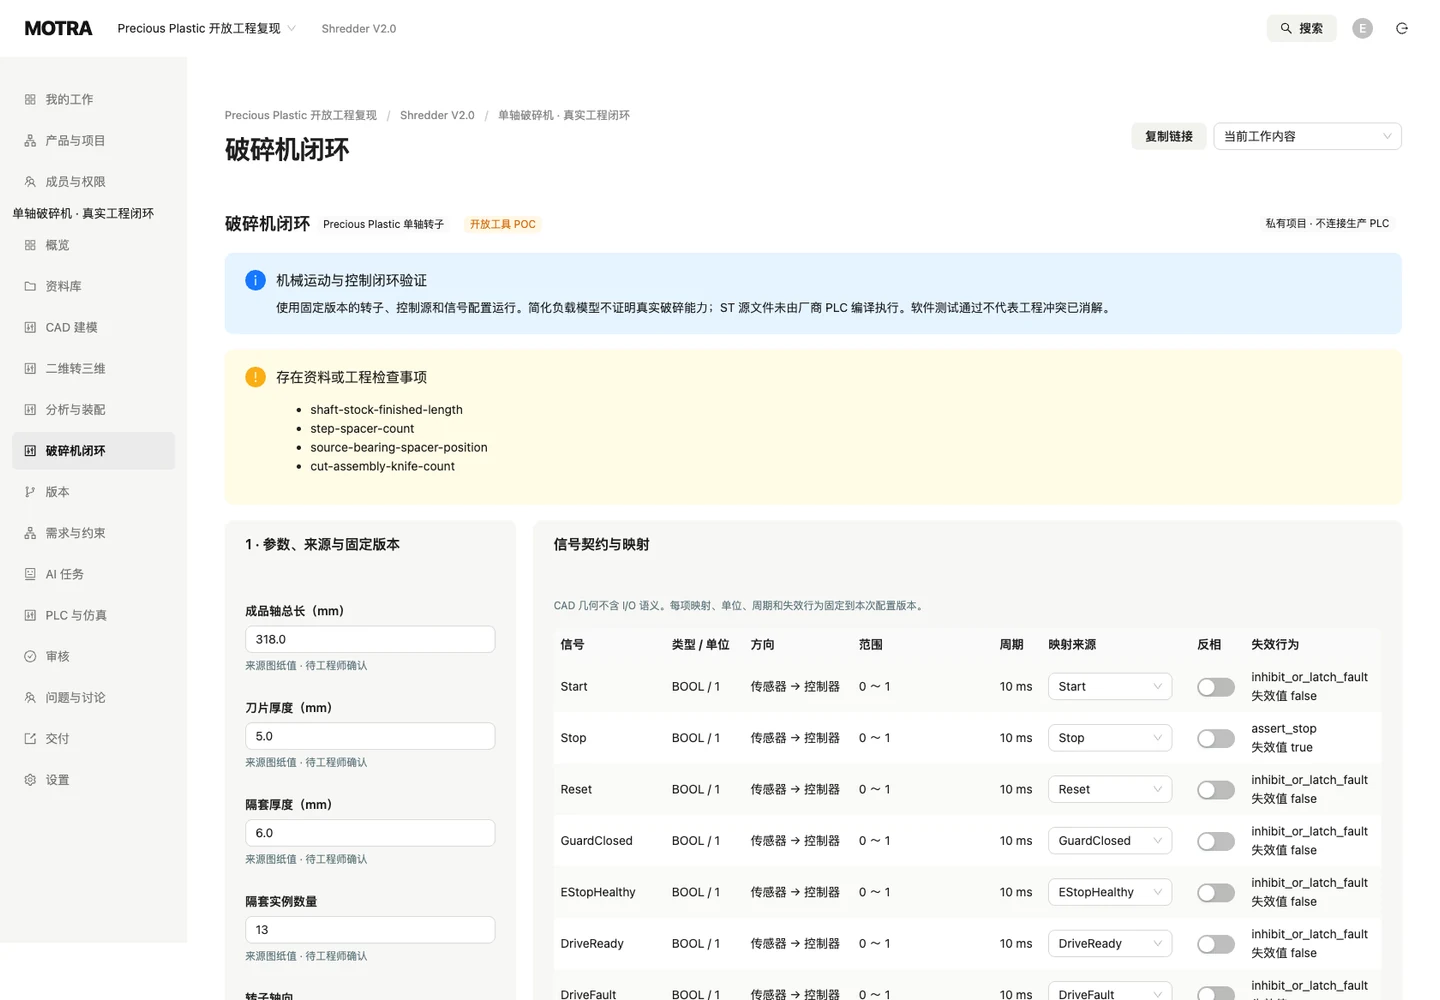
MOTRA 的本地验证以 Precious Plastic V2.0 公开工程资料为起点,围绕一个转子与一个旋转自由度,将来源、参数、控制、回放和验证组织成连续工作流程。
设计判断:把不确定性留在视野里
公开资料之间存在尺寸和组件数量差异。我们没有把这些差异自动抹平,而是固定原件版本,记录候选模型采用的依据,并保留需要工程人员确认的问题。
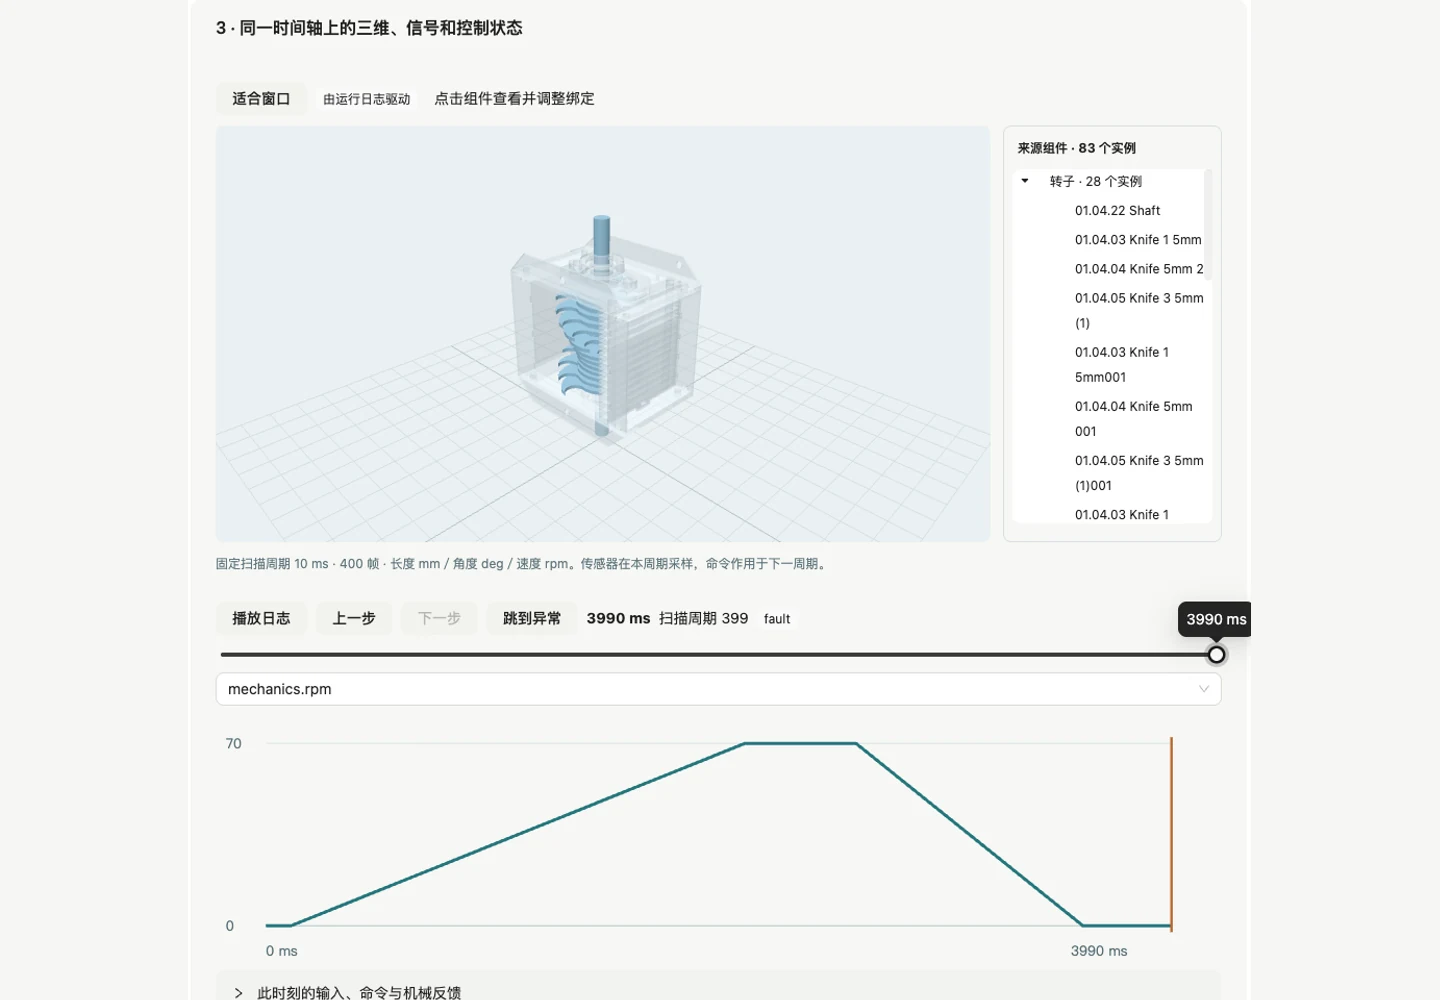
模型生成与验收分开执行。控制运行保存输入、命令和反馈;日志回放帮助定位问题,固定配置的重新执行用于检验能否复现。两者在产品里保持区分。
实际构建
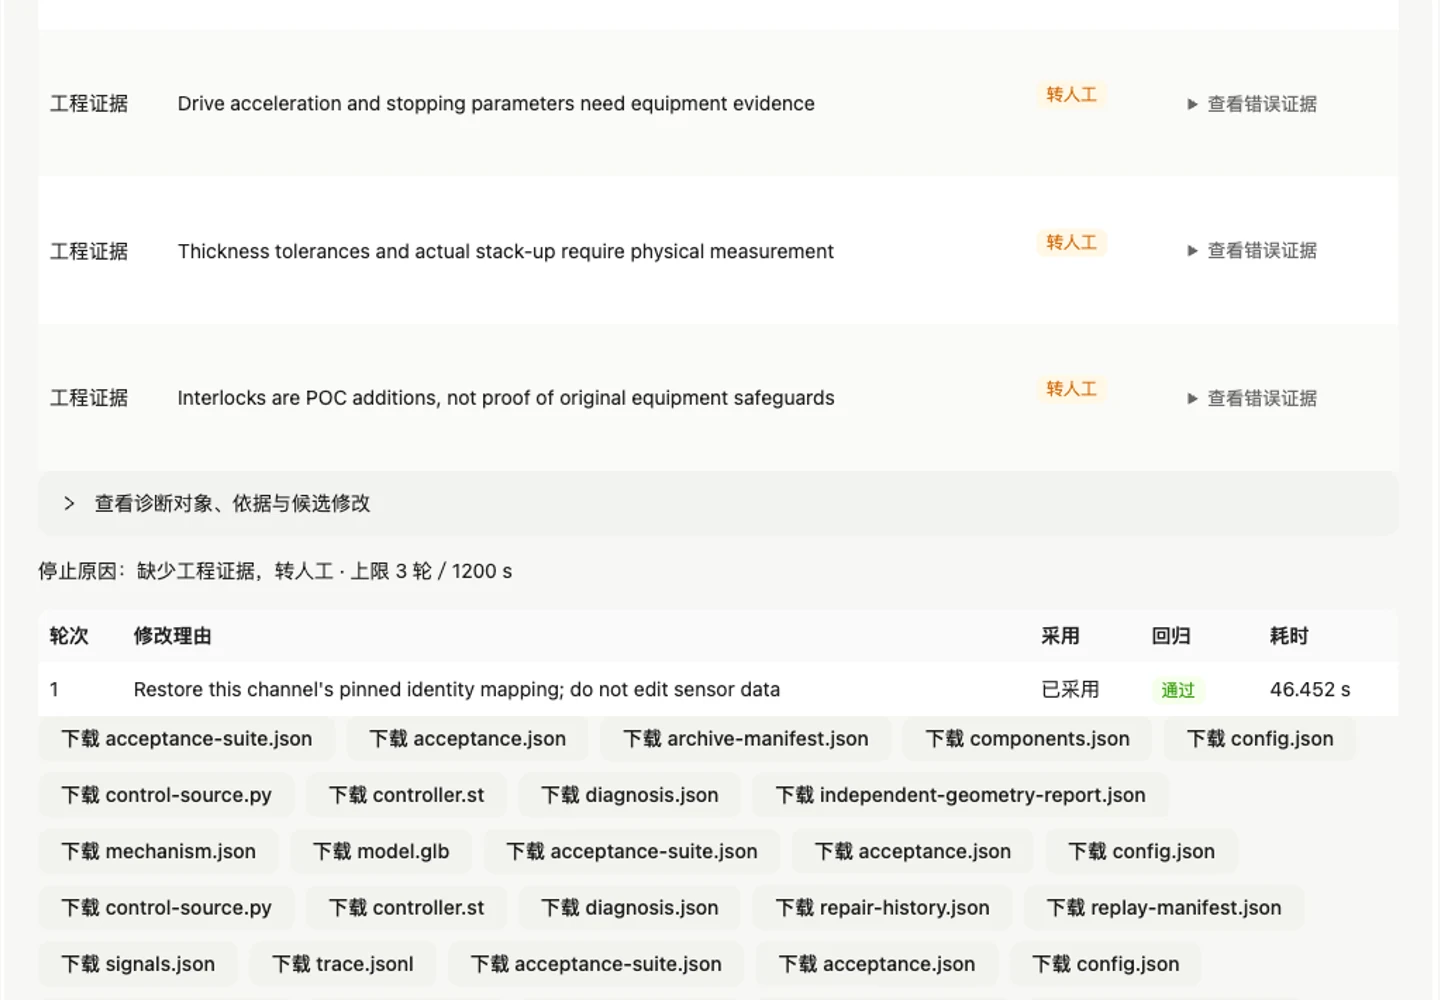
本地流程包含原生参数化建模、独立 STEP 回读、开放控制状态机、运动反馈、统一时间游标与有界诊断修复。修复只能在有明确依据的责任域内进行,完成后重新运行回归。
当资料不足、定位不唯一或出现新的回归问题时,流程停止并交回人工判断。这些边界与运行产物一起保存。
已验证的结果
当前本地验证记录覆盖原生模型重建、独立几何检查、控制软件场景以及固定配置重执行;页面能够对应显示模型、曲线和状态记录。
这些证据证明的是当前披露范围内的软件与几何流程。厂商仿真联调及真实设备试验尚未执行,工程待确认项仍然保留。MOTRA 的下一步,需要在明确工具、设备与现场条件后逐层验证。
公开工程素材署名
工程原件署名 ONEARMY / Precious Plastic,采用 CC BY-SA 4.0。包含派生工程模型的图像改编使用相同许可;改动涉及候选转子、坐标转换、日志回放以及截图裁切、缩放与 WebP 编码。完整来源、许可和修改说明见公开署名文件。